Room.py让Agent会改房间:
工厂布局要学的,是这4步验证。
10月1日,LiteReality-Agent 发布论文和开源代码。它把房间重建写成一个可执行的 Python 文件:Agent 看扫描证据、改 Room.py、重新渲染,再对照现场检查。这个思路对做工厂布局很有启发,但它不是“手机一扫,施工图自动完成”。
为什么这次开源值得工厂布局的人看?
过去很多“平面转立体”演示到一张效果图就结束。图片看着直观,却不一定知道尺寸从哪来、设备移动过没有、门能不能开、碰撞怎么检查。LiteReality-Agent 的重点不是多一个渲染按钮,而是把场景写成可执行、可编辑的代码,再让 Agent 反复拿证据校对。
项目 README 记录:论文于 2026年10月1日 发布;一段扫描会包含 RGB 图像、深度数据和 RoomPlan 的 USDZ。流程先初始化场景,再进入 Agent 编写阶段;输出可到 Blender、网页或 MuJoCo 场景。它面向机器人仿真,公开论文报告在十个场景上进行比较,这不是工业工厂改造结果。
苹果的 RoomPlan 已提供另一块基础:用支持 LiDAR 的设备采集室内空间,输出带墙、柜体等尺寸信息的 USD/USDZ。LiteReality-Agent 在这类证据上再加对象重建、布局处理、代码编辑和检查;两者都不能替工厂补齐工艺流程、机台维护距离和现场安全规范。
迁移到布局工作,真正能照搬的是这4步
分别记录场地尺寸来源、门窗位置、设备外形、工序顺序和路线。测量值、客户口述、暂定假设要分开,不能让模型把“待确认”画成确定值。
用稳定 ID 表示区域、设备、工位和门。要移动气泡清洗机,就明确写“将 P-01 的坐标改为……”,别用“把这边弄宽一点”让模型猜。
保存改前、改后数据和改动理由;每次只改一类变量。这样现场讨论“冷藏库挪到东侧后,成品出口是否顺了”时,能回到同一版本核对。
图像用于看空间关系;尺寸表检查净宽和维护面;路线图查人流、物流和异常流交叉。涉及食品安全、消防、结构和机电的点,仍由有责任的专业人员确认。
我们手上的300㎡演示,怎样做到“说得清、改得动”?
这份自有参数化演示来自一份 25m × 12m 的输入布局:五个功能区,从原料暂存、清洗预处理、切配加工、包装检测到成品冷藏;设置了西侧进料、东侧出料的物流意图。平面、俯视和两个轴测视角来自同一份输入数据,目的是把讨论放到同一个空间关系上。
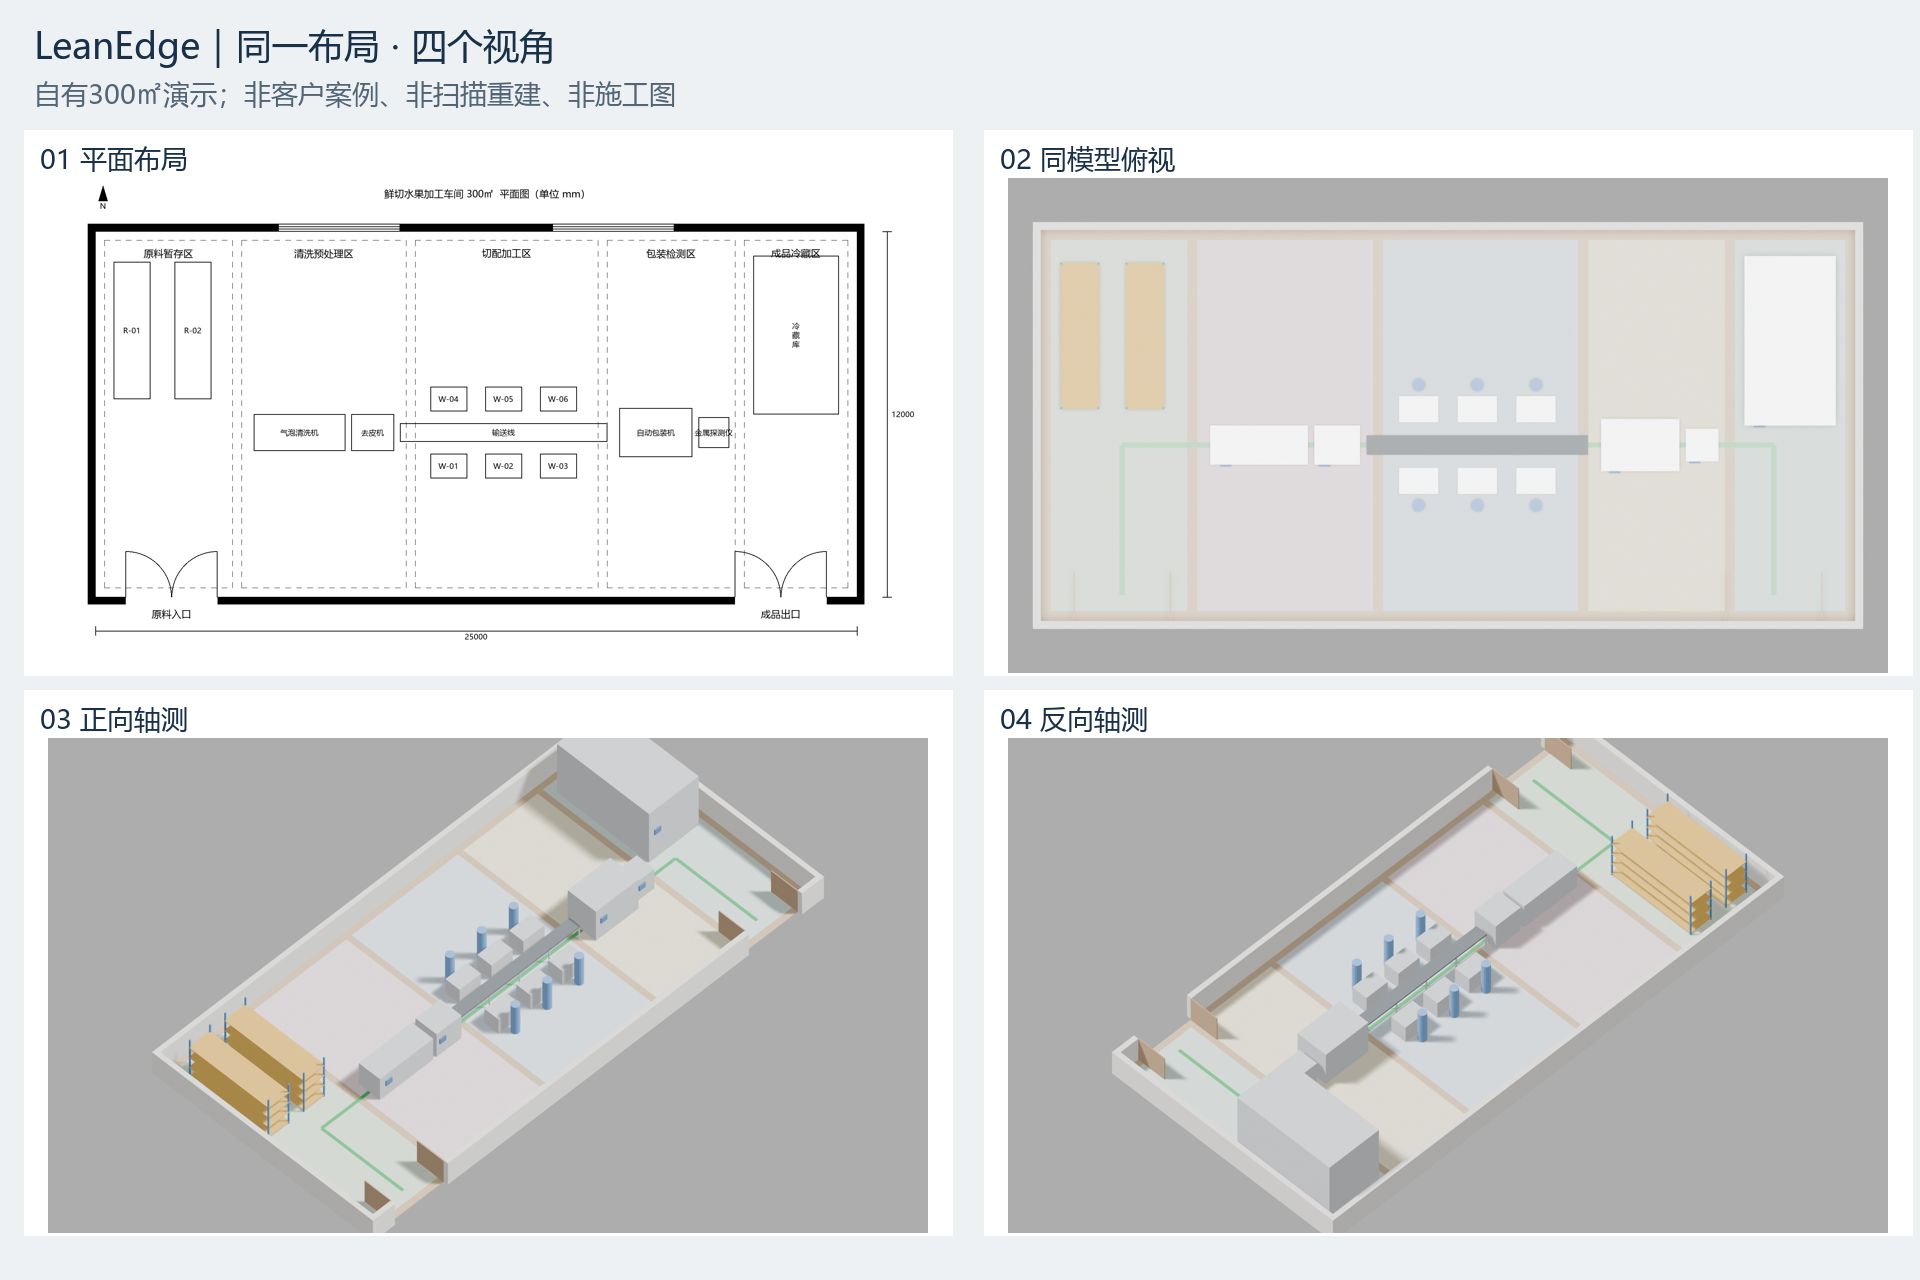
对应的数据结构很朴素:把场地和区域写清楚,再把设备清单作为对象。以下是演示输入的缩略例子,不是 LiteReality-Agent 的原生 schema:
{
  "building": {"length_x": 25.0, "width_y": 12.0},
  "zones": [
    {"id": "Z1", "name": "原料暂存区", "x": 0.3, "y": 0.3, "w": 4.2, "d": 11.4},
    {"id": "Z2", "name": "清洗预处理区", "x": 4.8, "y": 0.3, "w": 5.4, "d": 11.4},
    {"id": "Z3", "name": "切配加工区", "x": 10.5, "y": 0.3, "w": 6.0, "d": 11.4}
  ],
  "flow": "原料入口 → 预处理 → 切配 → 包装检测 → 成品出口"
}
这个本地演示的入口脚本会读取同目录 `layout.json`,通过 Blender 后台构建模型并输出 GLB/BLEND 与多视角图片。项目文件里写明的运行方式是:
cd demo-freshcut-300
blender -b -P Room.py
复现前要准备 Blender,并按该目录的说明安装依赖。命令只运行本地参数化演示;它没有连接 LiteReality-Agent、没有处理手机扫描输入,也没有验证工厂规范。我们的网站演示页可直接看完整画面与输入边界。
别被“开源”两个字骗去买一台显卡
LiteReality-Agent 的 README 写明:项目在 Apple Silicon macOS 和 Linux 测试;本地 Linux GPU 路径要求至少 24GB 显存,部分模型也可按文档走托管环境。运行还涉及 Blender、图像生成 API、检测模型部署和已登录的编程 Agent CLI。不同路线成本不同,不能据此推断“8GB/16GB 显卡开箱能跑完整流程”。
这也是小团队更适合先验证最小环节的原因:先确认一个扫描能不能提供够用的墙、门、尺寸证据;再测编辑一件设备后能否稳定复现;最后才考虑整条流水线的算力和服务成本。不要先买硬件,再寻找问题。
你现在有一张平面图,可以怎么开始?
- 准备你有权使用、带尺寸与功能标注的平面图;写出场地用途和主要设备。
- 先选与需求匹配的入口:要梳理分区与动线,看工厂智能布局设计助手;已经有平面图,想看概念空间关系,看 2D 平面转 3D 效果图。
- 如需人工布局服务或想先判断能否表达,可在闲鱼私聊;范围、价格和交付以平台商品页及双方确认内容为准。
上面两个 2D→3D 入口是两个不同商品:「2D 平面转 3D 效果图」与「2D平面图转3D效果图专业版」,最近核对月档分别为 88 元 / 30 天、28 元 / 30 天;价格、版本与权益以各自扣子购买页为准。按各自页面说明使用,输出的空间图用于前期沟通,不替代现场测量、施工图、结构或消防审查。
发一张你有权使用、带尺寸与功能标注的平面图,可先申请免费出一张效果预览,用于前期讨论;不含完整布局服务,也不替代施工图。微信:搜索添加 lifewithlove88,备注“Room.py布局讨论”。
你最想先验证哪一步:扫描尺寸、设备摆位,还是动线冲突?留言时描述一个具体卡点即可,不必发公司机密图纸。
来源:LiteReality-Agent 论文(2026-10-01);项目 README 与代码;Apple RoomPlan 文档;Apple Developer RoomPlan 演示(WWDC22,基础技术说明)。LeanEdge 演示输入来自自有 `layout.json`,详见300㎡参数化布局演示。
内容标识:本文含人工智能生成内容;项目事实依据所列论文与官方/项目文档整理,示意图为本文制作,场景图片为 LeanEdge 自有参数化演示。